基于视觉 SLAM 与 GNSS 融合的无人机自主定位系统
本科毕业设计(2025.03 — 2025.06)
项目概述:设计并实现一套 VO/VIO 与 GNSS 松耦合的无人机自主定位系统,在 GNSS 拒止环境下仍能输出全局坐标系下的连续定位
我的角色:独立完成方案设计、算法实现、仿真与真机实验全流程
技术栈:C++ · ROS · ORB-SLAM3 · PX4/Gazebo · QGroundControl · Eigen · EVO
核心成果:轨迹复杂度判定机制使真机融合定位 RMSE 从 18.27 m 降至 9.32 m(提升 54.7%)
Situation(背景)
无人机在室内、城市峡谷、灾后废墟等场景中常面临 GNSS 信号拒止:传统卫星定位失效,无人机失去全局位置参考。而视觉(惯性)里程计 VO/VIO 虽能在无 GNSS 环境下靠相机 + IMU 自主定位,却存在误差随时间累积漂移的固有缺陷——单一技术都无法满足全场景自主定位需求:
- GNSS:全局覆盖、无累积误差,但室内/遮挡环境信号差,且精度仅米级;
- VO/VIO:局部精度高、实时性好,但长时间运行漂移严重,且结果表达在自身初始化的局部坐标系中。
两者恰好优势互补:GNSS 可用时修正视觉漂移,GNSS 拒止时由视觉接管定位。如何设计一套融合架构,让无人机在 GNSS 有↔无的切换中始终输出全局坐标系下的连续、可靠位姿,就是本课题要解决的问题。
Task(任务)
设计并实现一套 ROS 平台下基于 VO/VIO 与 GNSS 松耦合的无人机自主定位系统,具体目标:
- GNSS 可用时:融合 GNSS 与 VO/VIO 数据,输出全局定位结果;
- GNSS 拒止时:无缝切换到视觉定位,并仍以全局坐标(WGS84)输出;
- 搭建 Gazebo 仿真平台验证系统可行性;
- 固定翼真机飞行实验验证系统在真实环境的可靠性。
Action(行动)
1. 系统总体架构设计
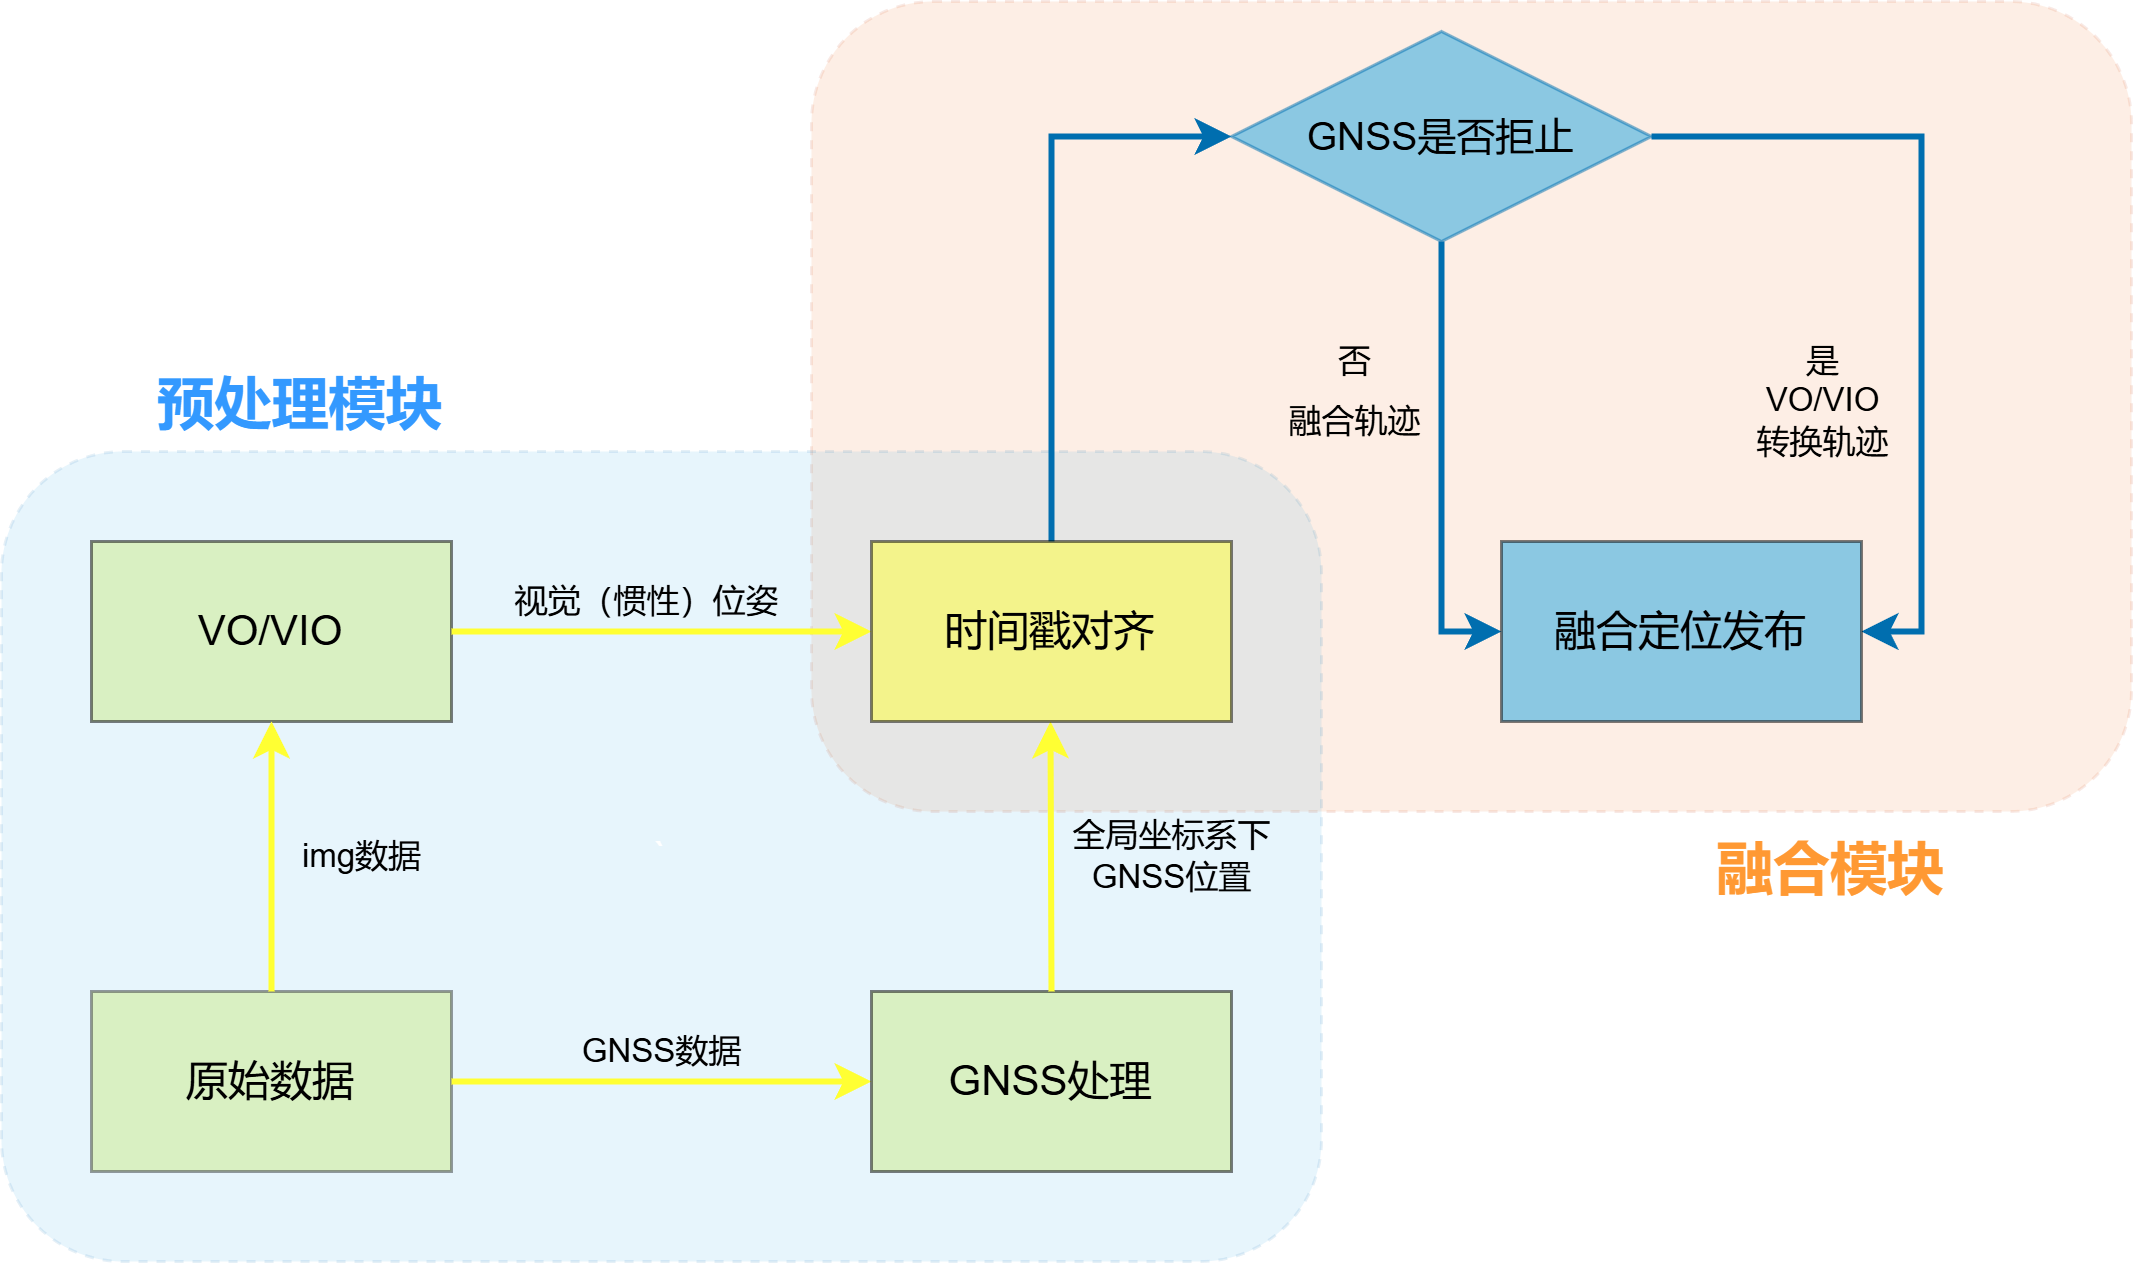
系统基于 ROS topic 通信构建为三个模块:数据预处理 → 融合 → 全局地图输出。视觉图像先经 ORB-SLAM3 处理得到 VIO 位姿,与 GNSS 数据在融合模块完成对齐与融合;GNSS 失效时直接将 VIO 位姿经预计算变换转换到全局坐标系输出。
2. 数据预处理:统一时空基准
融合的前提是两路数据在同一坐标系、同一时间轴上:
- 坐标转换:GNSS 原始数据(经纬高)按 WGS84 椭球参数转换到 ECEF 地心地固坐标系,作为融合的全局基准;VO/VIO 输出的局部世界坐标则通过 Sim(3) 变换映射到 ECEF。
- 时间同步:GNSS 频率(10 Hz)远低于视觉(30 Hz),采用双端队列缓冲 + 线性插值将 GNSS 数据对齐到 VO/VIO 时间戳上,实现逐帧融合。
3. 融合核心:Sim(3) 相似变换求解
VO/VIO 局部坐标系与 ECEF 坐标系之间不仅存在旋转平移,还存在尺度差异(单目视觉尺度不确定),因此采用带尺度因子的 Sim(3) 广义相似变换 衔接两套坐标。求解采用 Horn’s 闭式解法:对滑动窗口内两路位置点集去质心后构造对称矩阵 ,特征分解得旋转矩阵 ,再由矩阵迹解出尺度 与平移 。
4. 关键改进:轨迹复杂度判定机制(创新点)
真机实验中发现一个关键问题:当滑动窗口内轨迹近似直线时,绕该直线的旋转不可观,导致矩阵 特征分解不唯一,Sim(3) 解算出现大角度偏差甚至方向反转,融合轨迹严重发散(真机 RMSE 高达 18.27 m)。
为此设计了两级机制:
- 轨迹复杂度判定:以滑动窗口内轨迹矢量方向变化量作为复杂度指标,仅当轨迹包含足够方向变化(如转弯段)时才更新 Sim(3) 矩阵,直线段冻结上次有效变换;
- 阈值触发强制更新:当融合结果与 GNSS 偏差超阈值时,跳过复杂度评估强制重算,防止变换矩阵长期不更新导致漂移。
5. 仿真与真机实验验证
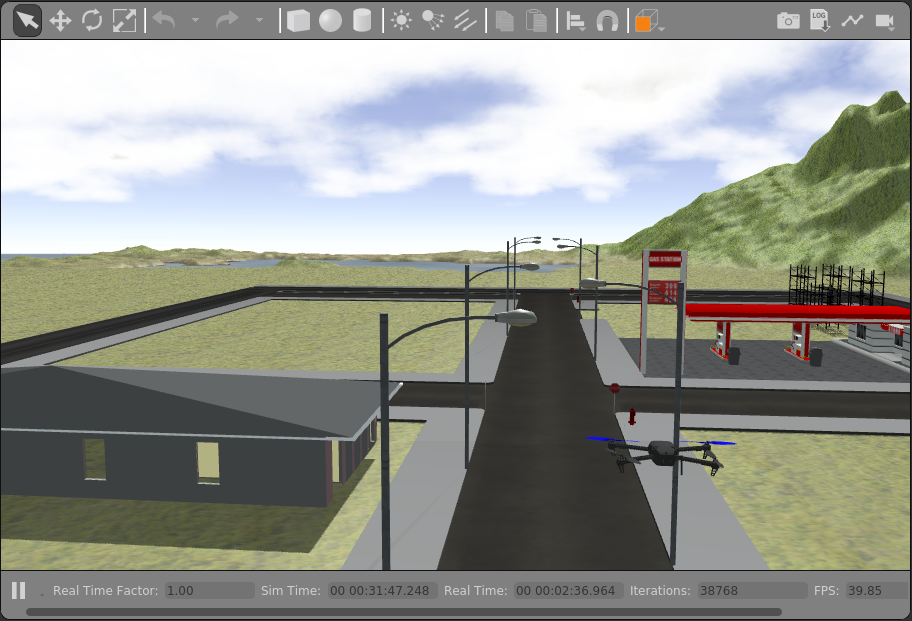
- 仿真:基于 XTDrone 的 Gazebo 场景 + PX4 四旋翼(下视单目相机),用 QGroundControl 规划航线飞行,rosbag 录制 GNSS/图像/IMU 三类话题;通过发布
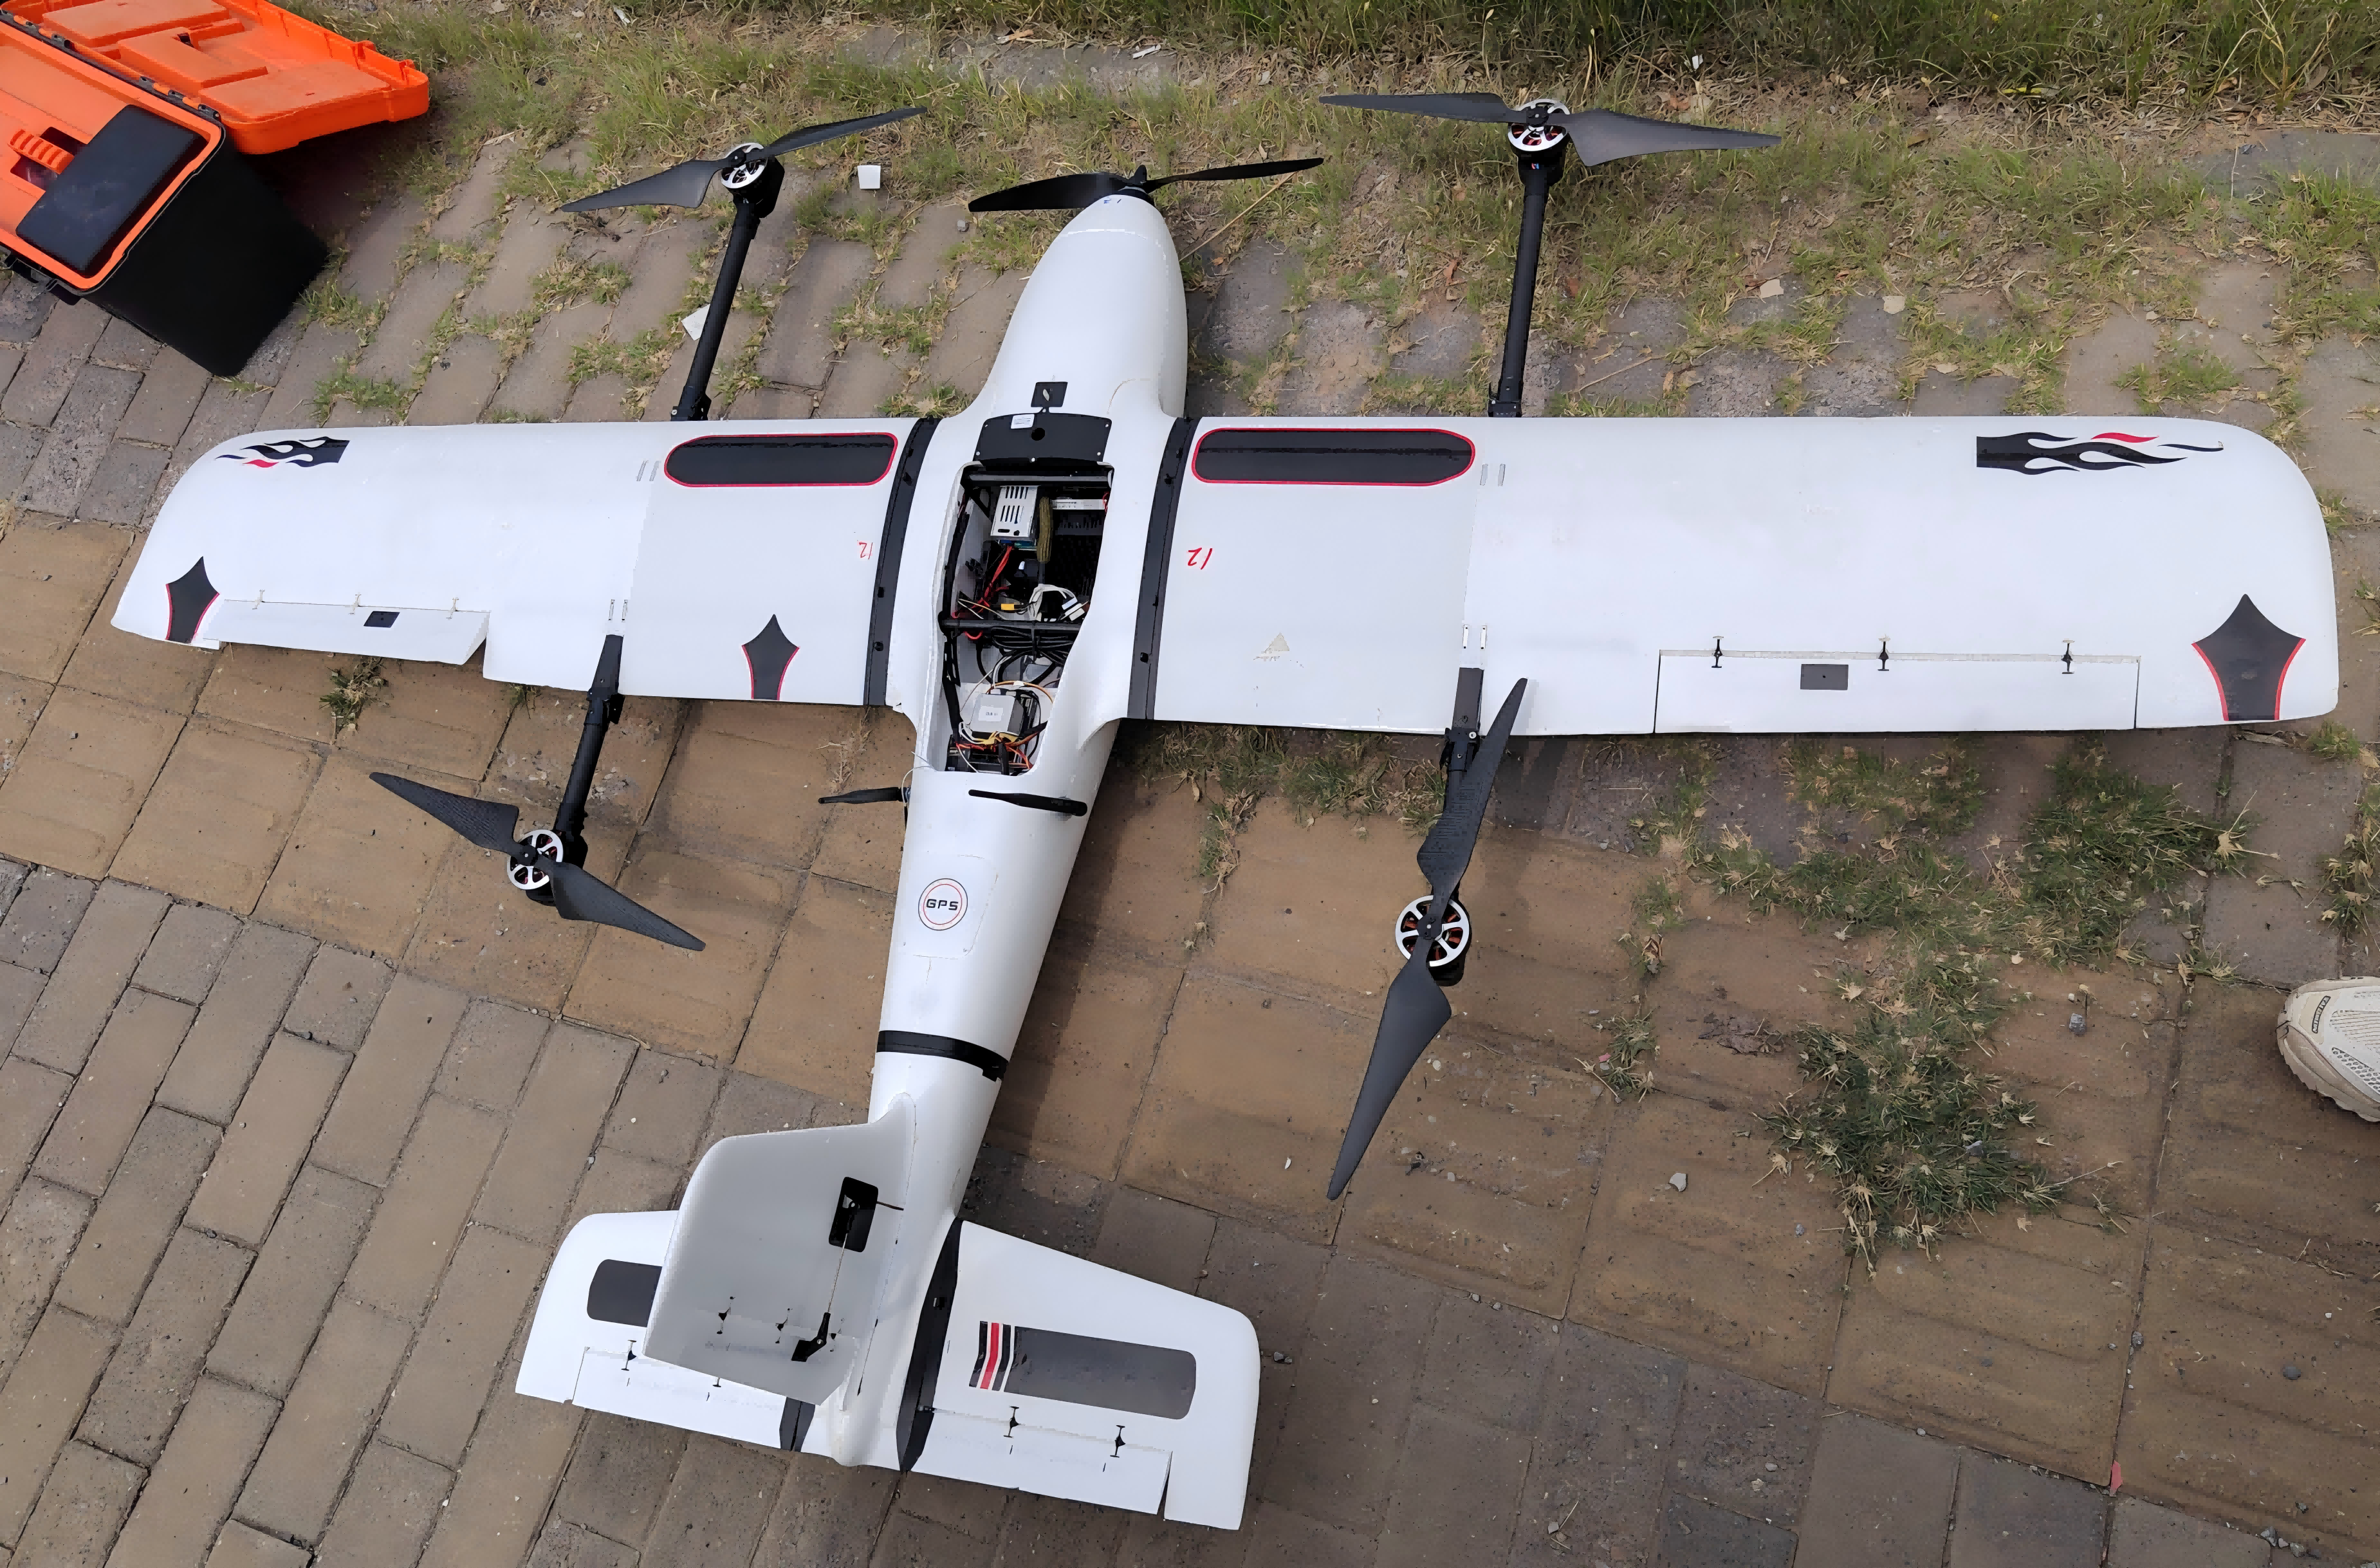
/use_gnss话题模拟 GNSS 拒止,用 EVO 工具以 APE 指标定量评估。 - 真机:固定翼无人机(ArduPilot 飞控 + 机载计算单元)在开阔场地按预设航线自主飞行,30 Hz 图像 + 10 Hz GNSS 同步采集,对比分析有无轨迹复杂度机制下的定位精度。
Result(结果)
仿真实验
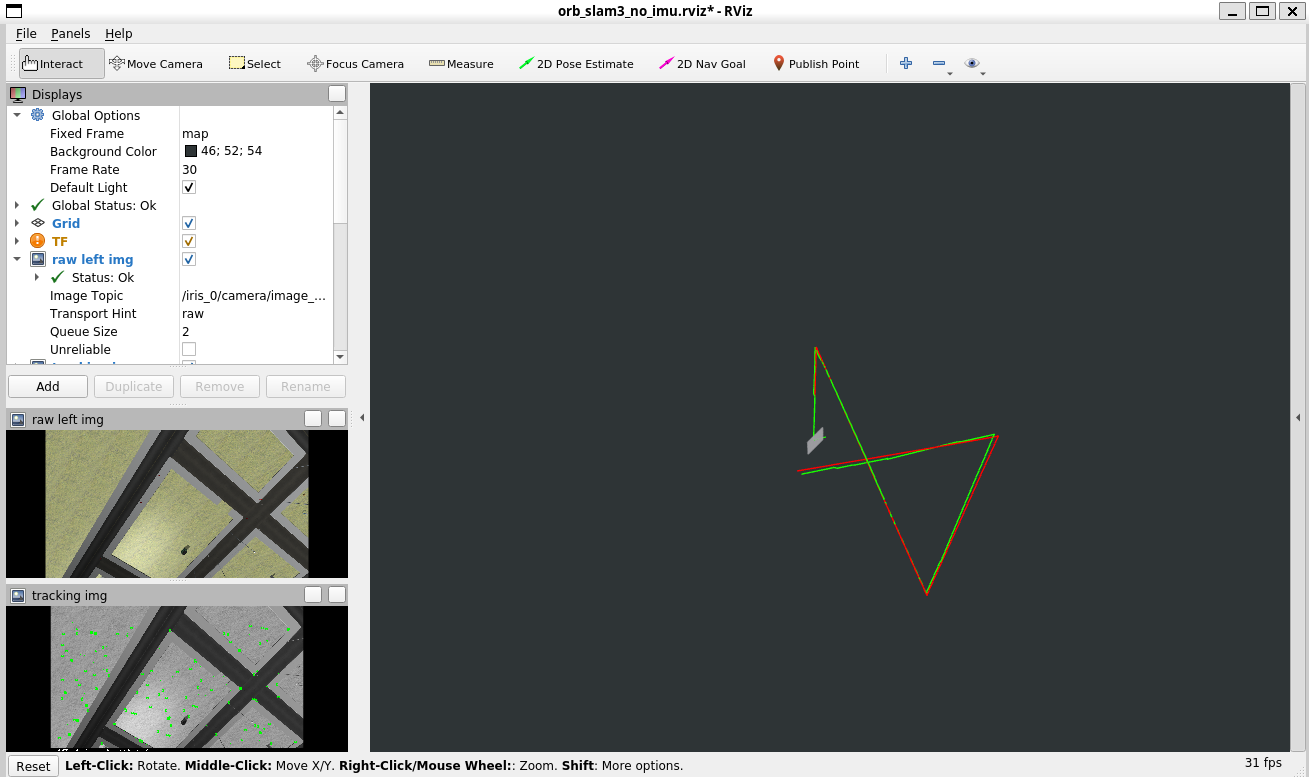
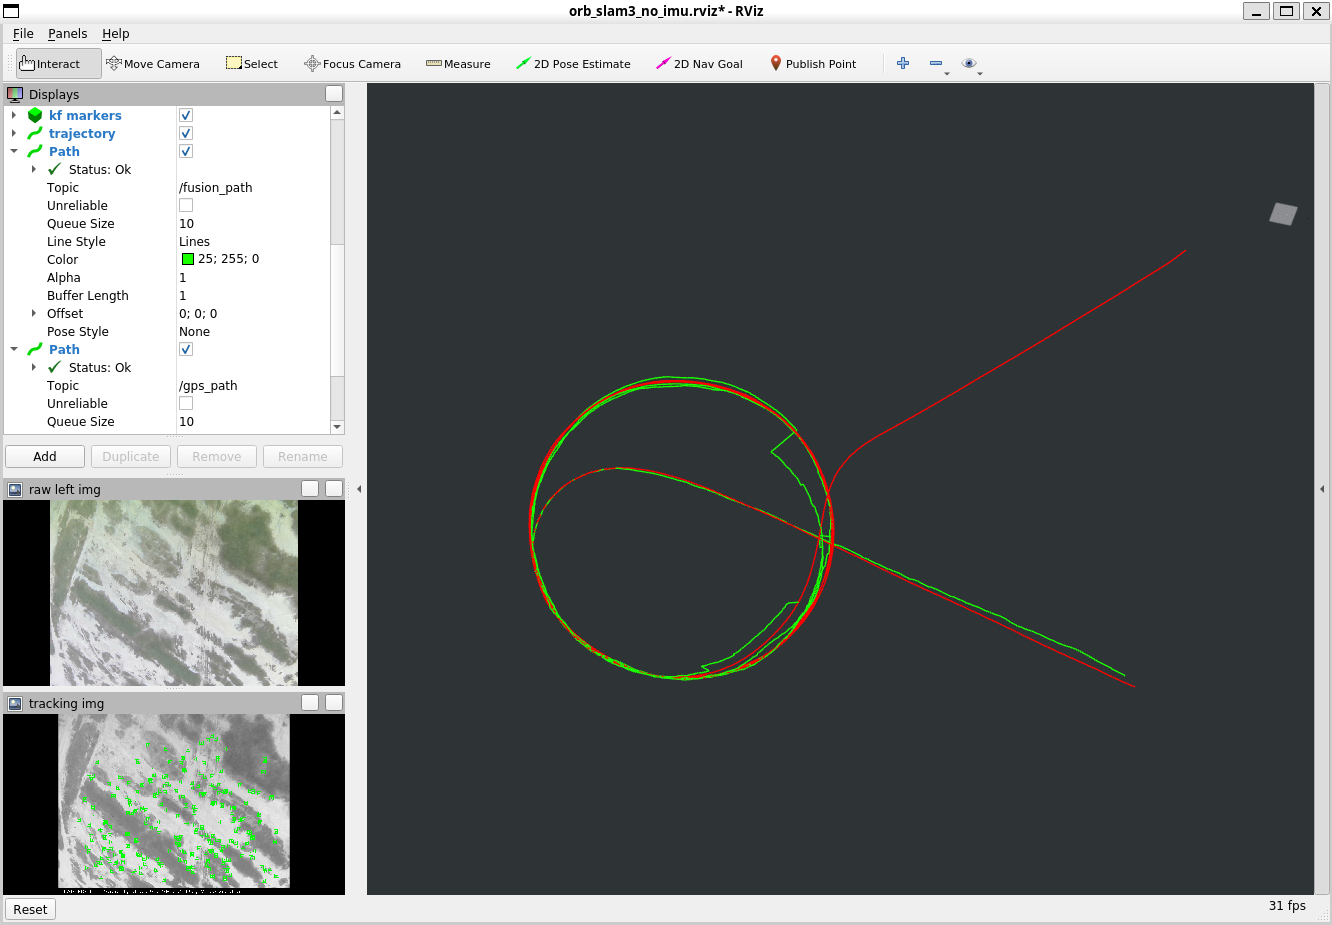
GNSS 可用段融合轨迹与 GNSS 参考轨迹高度吻合;拒止段误差缓慢累积,信号恢复后能快速修正回参考轨迹,仿真 RMSE 5.94 m(含初始化段),验证了系统可行性。
真机实验
轨迹复杂度机制带来显著提升:
| 指标 (m) | 无机制 | 加入机制 |
|---|---|---|
| max | 49.93 | 34.83 |
| mean | 14.83 | 6.72 |
| rmse | 18.27 | 9.32 |
| std | 10.67 | 6.47 |
平均误差降低 54.7%;三轴分解显示 x/y 水平方向跟踪良好,z 轴高度方向误差也明显减小。
成果
- 完成毕业论文一篇,顺利通过答辩;
- 完整实现从数据预处理、Sim(3) 融合、轨迹复杂度判定到 Rviz 可视化、EVO 评估的全链路 C++/ROS 代码(
data_process功能包)。